🧠 NVIDIA Jetson AGX Orin — Developer Kit
Ordinateur embarqué Edge AI — robotique, ADAS et véhicules autonomes
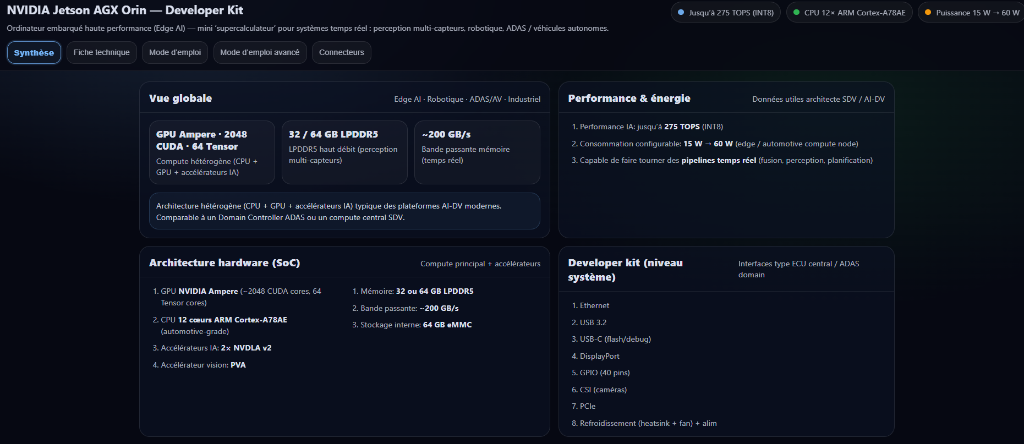
Jetson AGX Orin — résumé
Le site NVIDIA Jetson AGX Orin — Developer Kit présente une plateforme de développement destinée à la création et au test d'applications d'intelligence artificielle embarquée, de traitement d'images, de robotique et de systèmes temps réel.
Objectif : comprendre le matériel, les interfaces, les performances du calculateur et les outils logiciels nécessaires pour démarrer un développement sur Jetson AGX Orin.
1. Présentation du kit
Un ordinateur embarqué haute performance réunissant CPU + GPU + accélérateurs IA + mémoire + stockage + interfaces d'entrée/sortie — une base complète pour prototyper avant de passer à une électronique dédiée.
2. Architecture hardware
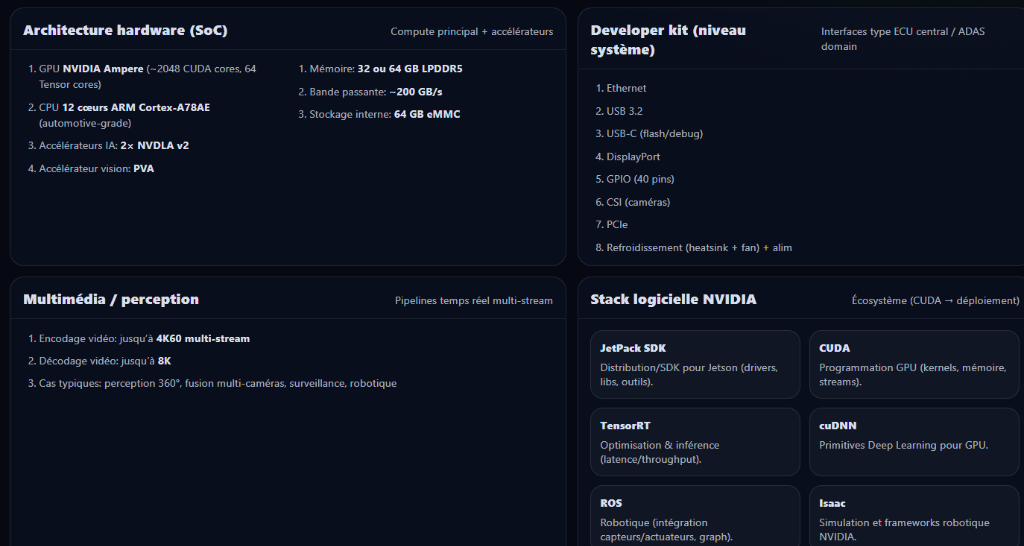
- CPU : ARM Cortex-A78AE 12 cœurs (automotive-grade)
- GPU : NVIDIA Ampere (~2048 CUDA cores, 64 Tensor Cores)
- Accélérateurs IA : 2× NVDLA v2
- Accélérateur vision : PVA
- Mémoire : 32 ou 64 Go LPDDR5 (~200 GB/s), stockage 64 Go eMMC
Répartition des traitements : CPU → général, GPU → calcul parallèle, NVDLA/Tensor Cores → IA, PVA → vision.
3. Performances et consommation
Jusqu'à 275 TOPS en INT8, consommation configurable de 15 W à 60 W — permet de chercher le compromis performance / consommation / contraintes thermiques selon l'application.
4. Connectique et carte porteuse
Interfaces : Ethernet, USB 3.2, USB-C (flash/debug), DisplayPort, GPIO (40 pins), CSI caméras, PCIe — le niveau d'interfaces d'un ECU central / domain controller ADAS.
5. Caméras et perception
Encodage vidéo jusqu'à 4K60 multi-stream, décodage jusqu'à 8K — chaîne typique : Caméra → Acquisition → Traitement d'image → Réseau neuronal → Détection → Résultat (détection d'objets, segmentation, tracking, fusion de caméras, perception 360°/3D).
6. Le stack logiciel NVIDIA
JetPack SDK (distribution/drivers/outils), CUDA (calcul GPU), cuDNN (primitives Deep Learning), TensorRT (optimisation et inférence), ROS et NVIDIA Isaac pour la robotique.
Chaîne : Jetson → JetPack → CUDA → Framework IA → TensorRT → Application.
7. Mise en service
Démarche : installer le kit → connecter alimentation et périphériques → configurer JetPack → connecter les capteurs → développer → compiler → exécuter → mesurer → optimiser. Un mode d'emploi avancé couvre les configurations poussées (GPU, modèles IA, interfaces matérielles).
8. Positionnement architecture (SDV / AI-DV)
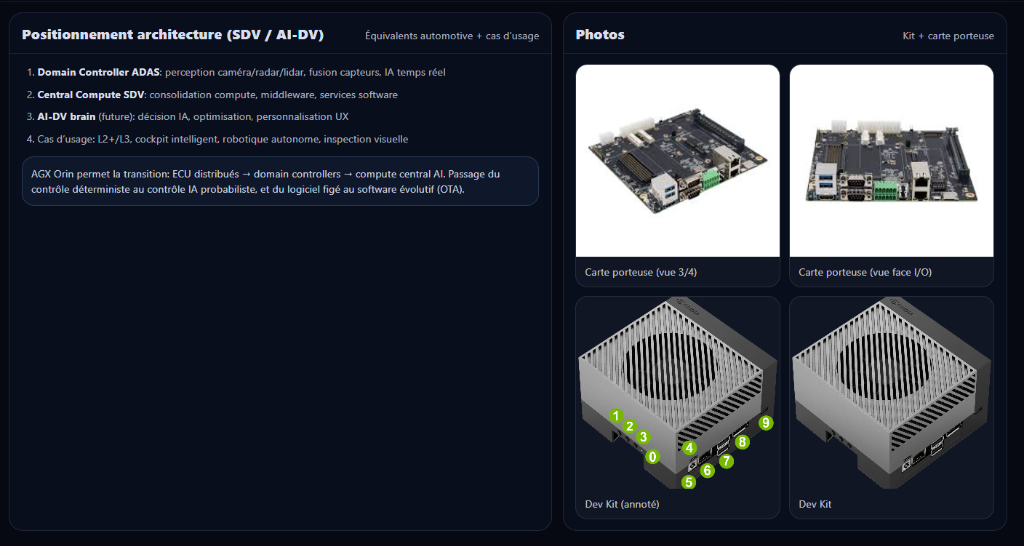
AGX Orin illustre la transition ECU distribués → domain controllers → compute central IA : équivalent d'un Domain Controller ADAS ou d'un compute central SDV, avec les cas d'usage L2+/L3, cockpit intelligent, robotique autonome et inspection visuelle.
Cycle de prototypage : Installer → Connecter → Programmer → Tester → Mesurer → Optimiser → Valider.
Captures